

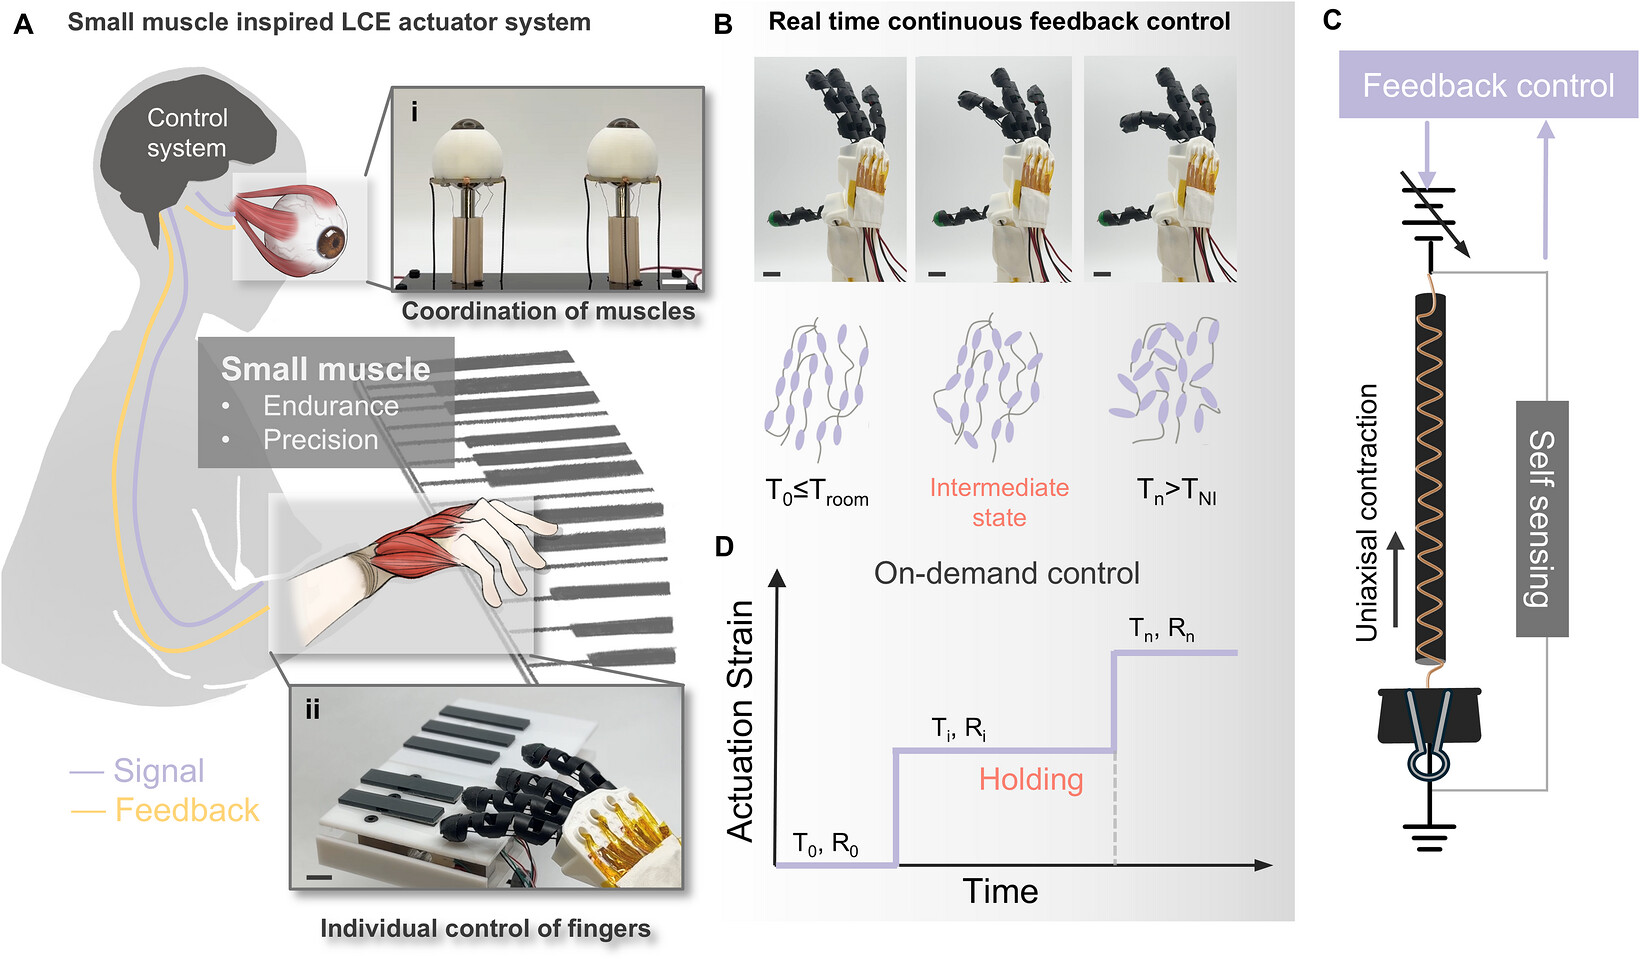
Мышечная система человека решает две разные механические задачи. Крупные мышцы спины и ног рассчитаны на создание большой тяги и подъем тяжестей. В свою очередь, мелкие скелетные мышцы — те, что управляют пальцами рук, мимикой лица и движением глаз — устроены иначе. Они состоят из крошечных двигательных пучков толщиной в доли миллиметра, почти не устают при длительной нагрузке и обеспечивают позиционирование с точностью до десятых долей миллиметра. Именно это позволяет человеку часами удерживать сфокусированный взгляд на одной точке или контролировать силу нажатия пальцев на музыкальном инструменте.
Воспроизвести такую механику в робототехнике с помощью обычных электродвигателей крайне сложно. На лице человека находятся 43 тесно переплетенные мышцы. Большинство из них работает либо совместно, усиливая действие друг друга, либо в противоположных направлениях, когда одна мышца сокращается, а другая плавно растягивается. Чтобы имитировать базовую человеческую мимику в голове робота, инженерам приходится размещать под искусственной кожей как минимум 26 отдельных микромоторов со сложной системой шестеренок и тяг. Жесткость, вес и габариты таких приводов не позволяют добиться плавных и естественных движений в ограниченном пространстве.
Заменить жесткие моторы могут мягкие активные материалы — полимеры, способные менять форму под действием внешних стимулов. Лучшими характеристиками среди них обладают жидкокристаллические эластомеры. При нагревании они обратимо сжимаются на 20-40% от своей исходной длины и выдают удельную механическую работу от 8 до 39 кДж/кг, что полностью сопоставимо с показателями живой мышечной ткани.
Однако до сих пор искусственные мышцы из таких эластомеров почти не применялись в сложных роботах по трем причинам. Во-первых, ими трудно управлять в промежуточных состояниях: полимер легко сжать полностью, но сложно заставить точно замереть на трети или половине пути. Во-вторых, встроенные в материал датчики путают нагрев с механическим растяжением под весом груза. В-третьих, при попытке соединить два таких волокна для работы в противоположных направлениях они мешают друг другу из-за высокой жесткости самого материала.
Инженеры и материаловеды из Пенсильванского университета под руководством Шу Ян и Синтии Сун решили все три проблемы одновременно. В исследовании, опубликованном в журнале Advanced Functional Materials, они представили композитное волокно с внутренней медной спиралью и добавкой графена. Новая искусственная мышца способна самостоятельно отслеживать свою длину без внешних камер, точно удерживать заданную позицию при перепадах внешней температуры и согласованно работать в парных механизмах.
Содержание
- Как двигается полимер и как устроено новое волокно
- Проблема парных мышц и необычный эффект графена
- Как отделить нагрев от натяжения и научить мышцу чувствовать свою длину
- Автоматический контроль и защита от перепадов температуры
- Роботизированные пальцы за пианино и синхронное движение глаз
- Значение для робототехники
Как двигается полимер и как устроено новое волокно
Жидкокристаллический эластомер сочетает в себе свойства эластичной резины и жидких кристаллов. Его основу составляет гибкая сетка из длинных переплетенных полимерных цепочек, внутрь которой встроены жесткие продолговатые молекулы жидких кристаллов.
При комнатной температуре эти жесткие молекулы выстроены в одном направлении вдоль оси волокна. Своим расположением они заставляют связанные с ними гибкие полимерные нити оставаться в вытянутом состоянии. Когда материал нагревают, тепловое движение нарушает этот порядок: жесткие молекулы начинают хаотично поворачиваться в разные стороны. Как только они теряют единое направление, ничто больше не удерживает полимерную сетку растянутой, и она сжимается. В результате все волокно заметно укорачивается вдоль своей оси. Когда нагрев прекращается и полимер остывает, молекулы жидких кристаллов снова выстраиваются в прежнем порядке, возвращая волокно к исходной длине.
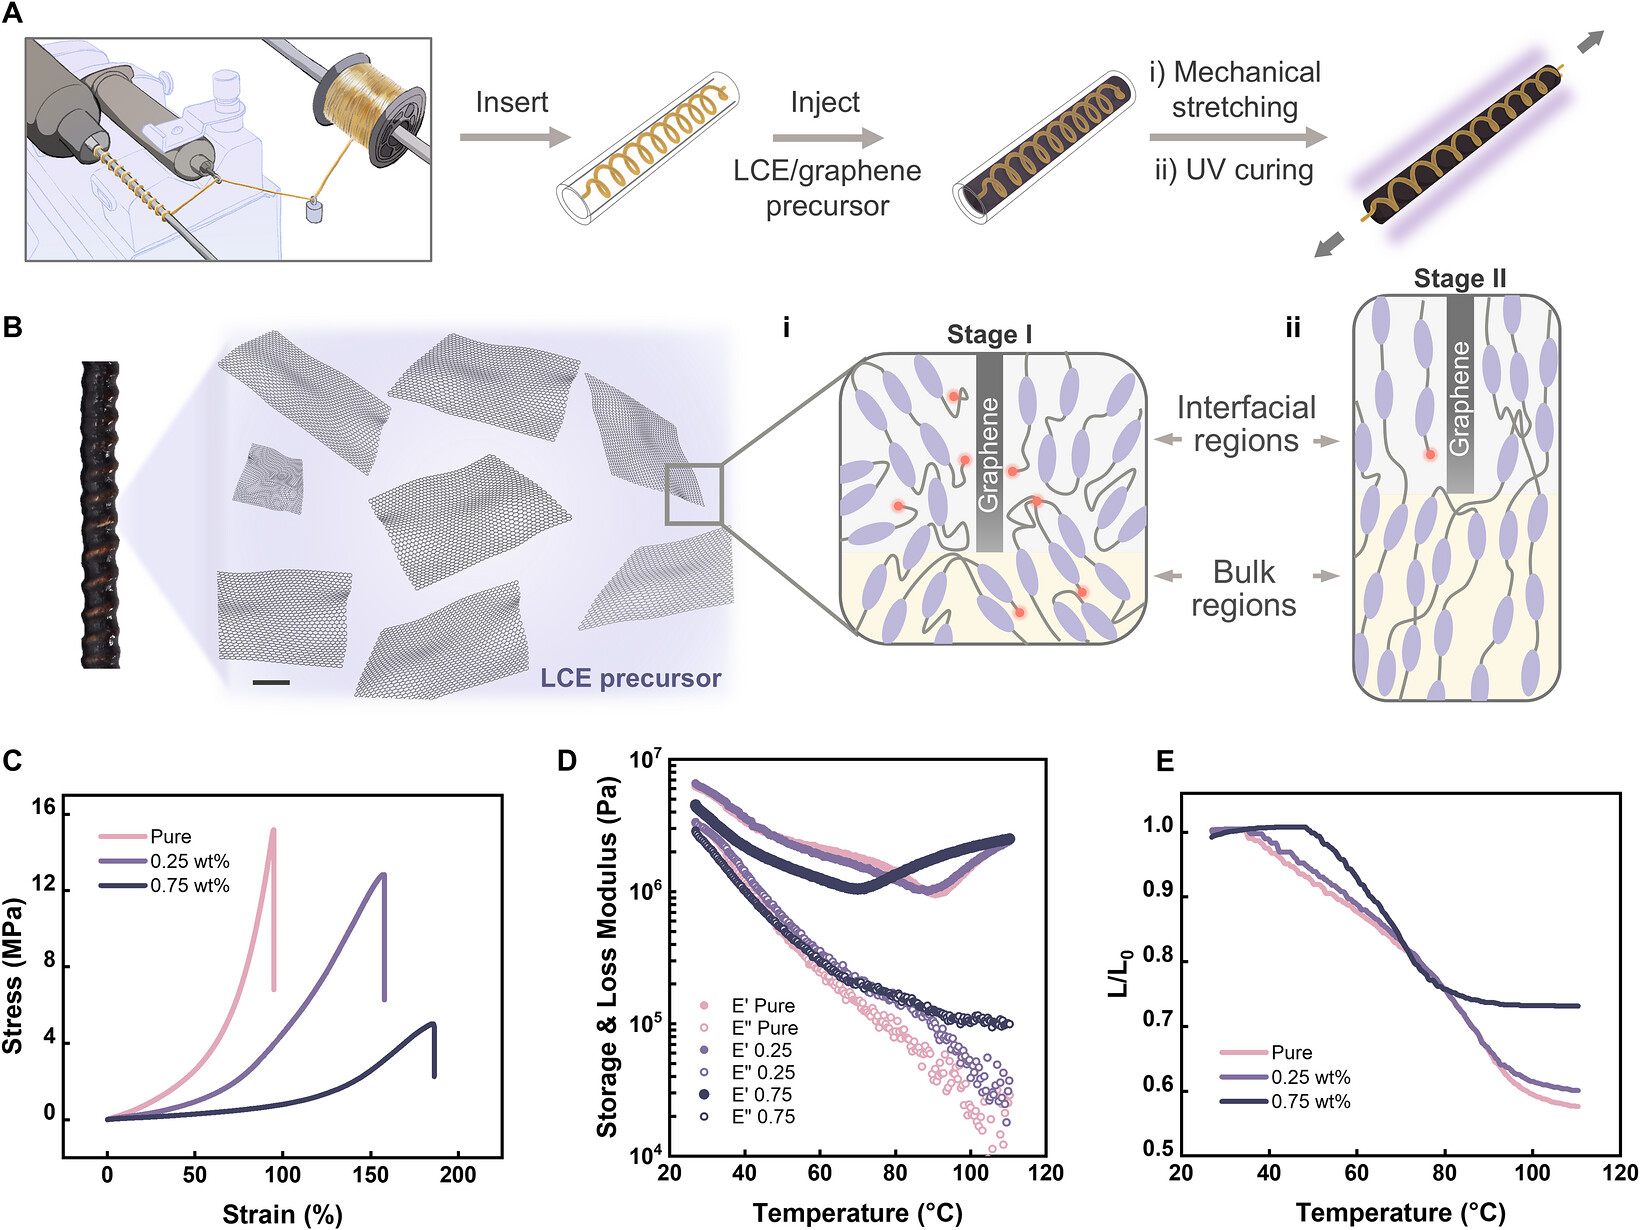
Чтобы превратить этот материал в управляемый электромеханический привод, исследователи разработали многоэтапный процесс сборки. Сначала на специально сконструированном намоточном станке они скрутили медную проволоку толщиной 50 микрометров (в полтора раза тоньше человеческого волоса) вокруг тонкой иглы, получив ровную микроскопическую пружину. Эту медную спираль поместили внутрь силиконовой трубки с внутренним диаметром 1 миллиметр и залили туда жидкую смесь для формирования эластомера с добавлением микрочастиц графена.
После того как первичная химическая реакция завершилась, заготовку прогрели в вакуумной печи при температуре 80 °C для удаления растворителя и извлекли из трубки. Затем полученную нить механически растянули в два с половиной раза от начальной длины. Это растяжение заставило все жидкокристаллические молекулы внутри полимера выстроиться строго вдоль волокна. Чтобы зафиксировать эту внутреннюю структуру, растянутую нить в течение 5 часов облучали ультрафиолетовым светом, который окончательно закрепил связи между молекулярными цепочками.
На выходе получились круглые в сечении, гибкие композитные волокна диаметром от 0,55 до 0,73 миллиметра со встроенной по центру медной спиралью. По своим поперечным размерам эти приводы совпадают с мелкими мышечными пучками человеческого тела.
Проблема парных мышц и необычный эффект графена
Любая мышца — и живая, и искусственная — умеет работать только на сжатие: она может тянуть груз на себя, но не способна толкать его обратно. Поэтому в живых организмах мышцы вокруг суставов объединены в пары противоположного действия. Когда сгибающая мышца активно сокращается и поворачивает сустав, разгибающая мышца на противоположной стороне должна расслабиться и легко растянуться, не создавая лишнего сопротивления.
Именно здесь обычные жидкокристаллические эластомеры сталкиваются с серьезным препятствием. Чистые полимеры плохо проводят тепло, поэтому для ускорения их нагрева и остывания в состав обычно вводят теплопроводящие добавки — углеродные нанотрубки или графен. Как правило, добавление твердых углеродных частиц делает полимер более жестким.
Если собрать из двух таких жестких волокон парный механизм, система теряет эффективность. Активному волокну при нагреве приходится тратить большую часть своей энергии не на поворот сустава, а на принудительное растяжение холодного и упругого соседнего волокна. Из-за этого взаимного сопротивления существующие полимерные приводы, которые поодиночке легко сокращаются на 40%, при объединении в пару способны обеспечить полезное движение лишь на 3%.
Авторы работы обнаружили, что эта проблема решается точным дозированием наполнителя. Если добавить в исходную смесь строго 0,25% графена по массе, свойства материала меняются в обратную сторону: вместо того чтобы стать жестче, полимер становится в два раза мягче. Его модуль упругости (показатель сопротивления растяжению) снижается с 0,3 МПа до 0,14 МПа. Это значение точно попадает в диапазон мягкости настоящих скелетных мышц человека, который составляет от 0,1 до 0,3 МПа. Одновременно прочность композита на разрыв возрастает более чем вдвое, а количество энергии, которую волокно способно выдержать до разрушения, увеличивается более чем в три раза — со 192 до 632 МДж/м³.
Причина такого поведения кроется на молекулярном уровне. Использованный графен представляет собой тончайшие плоские листы углерода поперечным размером от 1 до 10 микрометров. Поскольку эти листы имеют толщину всего в один-несколько атомов, они обладают огромной площадью поверхности. Даже при концентрации 0,25% внутри одного короткого волокна длиной 11 сантиметров суммарная площадь соприкосновения графена с полимером достигает 860 см².
Во время формирования полимерной сетки эти широкие углеродные листы располагаются между цепочками молекул и служат физическими преградами, не давая части соседних нитей намертво соединиться друг с другом. Химический анализ показал, что в присутствии 0,25% графена общее количество жестких поперечных сшивок в полимере снижается на 4%. Чуть более свободная полимерная сетка позволяет молекулярным цепочкам легче скользить и тянуться без разрыва, делая материал мягким и податливым. При этом столь малая доля графена почти не мешает жидким кристаллам выстраиваться в нужном направлении: их упорядоченность снижается всего на 4%, а максимальное рабочее сжатие волокна уменьшается лишь на 2%.
Исследователи проверили, что произойдет при увеличении доли графена до 0,75%, и зафиксировали резкое ухудшение характеристик. Избыток графеновых листов нарушил выстраивание жидких кристаллов уже на 20%, сдвинул рабочую температуру вверх и привел к тому, что волокно стало слишком быстро отдавать тепло в окружающий воздух, замедляя скорость сжатия.
Концентрация в 0,25% оказалась оптимальной. Благодаря тому, что пассивное сопротивление растяжению у нового материала упало более чем в три раза по сравнению с чистым полимером, в парной сборке активное волокно легко растягивало неактивного напарника. Полезный ход такой парной мышцы составил 16,1% против 11,2% у волокон без графена, что дало прирост эффективности на 44%.
Как отделить нагрев от натяжения и научить мышцу чувствовать свою длину
Следующая инженерная задача — научить искусственную мышцу останавливаться в любой промежуточной точке. В живом организме эту функцию выполняют нервные окончания, оплетающие мышечные волокна: они постоянно измеряют степень растяжения ткани и передают сигнал в мозг.
У жидкокристаллических эластомеров сжатие при нагреве происходит плавно: каждому значению внутренней температуры соответствует своя строгая доля разупорядоченных молекул, а значит — своя конкретная длина волокна. Следовательно, если точно измерять температуру внутри полимера, можно в любой момент знать, насколько сильно он сократился, и удерживать его в этом положении.
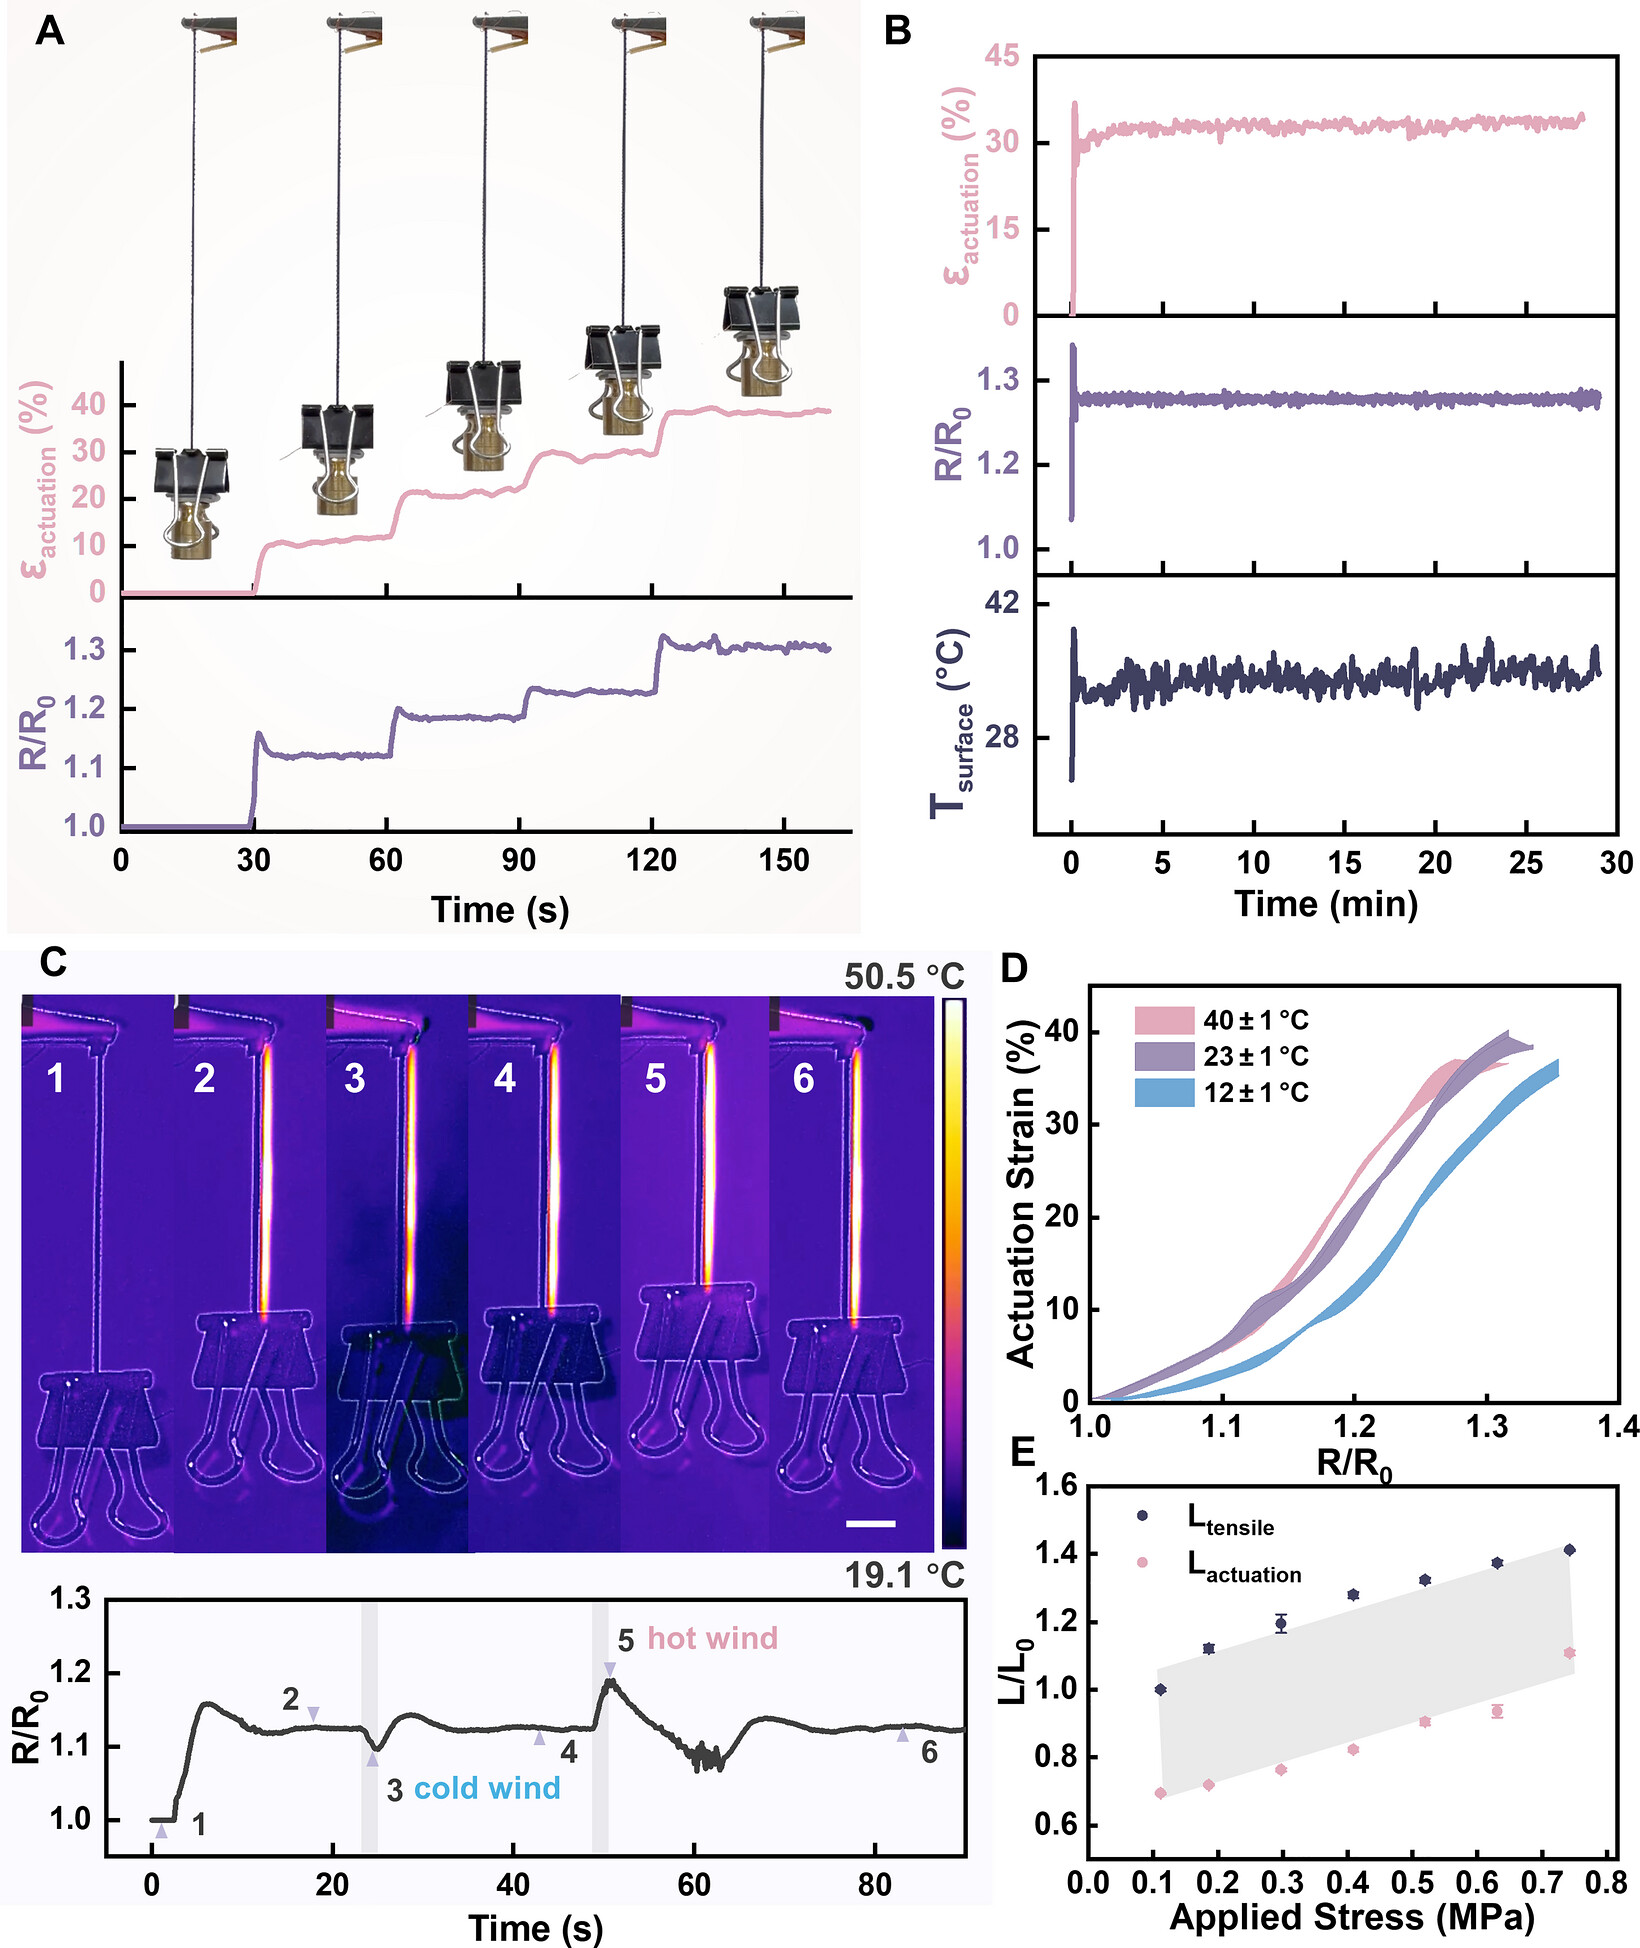
Измерять температуру снаружи бессмысленно. Когда исследователи прикрепили к поверхности волокна внешний температурный датчик, выяснилось, что его показания сильно отстают от реального сжатия мышцы. Тепло из сердцевины полимера доходит до поверхности с задержкой, а любое движение воздуха в комнате охлаждает внешний датчик, искажая картину.
Тогда температуру нужно измерять изнутри, используя сам нагревательный элемент по принципу термометра сопротивления. Пропуская через проводник электрический ток, можно одновременно нагревать полимер и следить за его электрическим сопротивлением, которое меняется по мере нагрева. В предыдущих работах для этого использовали дорожки из жидкого металла или углеродные нити. Но у них обнаружился общий недостаток: когда мышца поднимает груз и механически растягивается, сам проводник внутри нее тоже вытягивается и сужается. От этого его электрическое сопротивление меняется независимо от температуры. В итоге электроника получает смешанный сигнал и не может определить, изменилось ли сопротивление от нагрева или от физического натяжения нити.
Команда из Пенсильвании решила эту проблему за счет спиральной формы медного нагревателя. Медь — стабильный проводник, электрическое сопротивление которого растет строго пропорционально температуре (примерно на 0,39% на каждый градус Цельсия). Поскольку медная жила диаметром 50 микрометров скручена в пружину, при растяжении или сжатии полимерного волокна меняются только расстояния между витками. Сама проволока при этом не испытывает продольного растяжения, ее длина и толщина остаются прежними.
Испытания при постоянной комнатной температуре подтвердили расчеты: когда на волокно последовательно подвешивали грузы весом до 33 граммов (создавая механическое напряжение до 1,25 МПа), электрическое сопротивление медной спирали оставалось полностью неизменным. Сами же чешуйки графена при концентрации 0,25% изолированы друг от друга полимером и не проводят ток в обход проволоки.
Таким образом инженеры полностью отделили механическую деформацию от электрических измерений. Изменение сопротивления спирали стало чистым показателем внутренней температуры, который по прямому линейному закону определяет текущее сокращение мышцы в диапазоне от 5% до 30%.
Важную роль сыграла и толщина самой проволоки. Когда для ускорения нагрева авторы попробовали встроить в волокно более толстую спираль диаметром 80 микрометров, при подаче тока вокруг массивных витков возникали точки локального перегрева, и под нагрузкой в 23 грамма полимер разрывался. Тонкая 50-микронная спираль в сочетании с равномерно распределенным графеном обеспечила безопасный и быстрый прогрев всего объема нити. При подаче постоянного тока силой 1,75 ампера искусственная мышца полностью сокращалась ровно за 1 секунду со скоростью 32% с⁻¹ и развивала удельную работу в 343 Дж/кг. Волокно успешно выдержало 116 непрерывных циклов полного нагрева и охлаждения с подвешенным грузом без потери амплитуды движения.
Автоматический контроль и защита от перепадов температуры
Получив надежный встроенный датчик, исследователи подключили искусственную мышцу к системе автоматического контроля. Схема управления устроена просто и не требует дорогостоящего оборудования: каждое 10-сантиметровое волокно с начальным сопротивлением около 3 Ом соединено последовательно с эталонным резистором такого же номинала. Микроконтроллер непрерывно измеряет напряжение в цепи, вычисляет текущее сопротивление медной спирали и автоматически прибавляет или убавляет мощность тока, чтобы удерживать сопротивление на заданной отметке.
В таком замкнутом контуре управления искусственная мышца показала результаты, недоступные для обычных термических приводов:
- Многоступенчатая точность. Волокно по команде последовательно сжималось на 10%, 20%, 30% и 40%, замирая на каждой ступени на 30 секунд. При движении по этим ступеням снизу вверх и сверху вниз погрешность длины в одних и тех же точках сопротивления составляла менее 2%.
- Долговременная выносливость. Удерживая груз весом 13 граммов в сокращенном на 30% состоянии, волокно проработало 30 минут без отклонений. Для сравнения: когда-то же волокно пытались удерживать простыми циклами включения и выключения тока по таймеру без обратной связи, полимер постепенно перегревался, и его длина уходила от нужной отметки.
- Стабильность при разном весе. Если задать контроллеру фиксированный уровень нагрева (увеличение сопротивления спирали на 30% от исходного) и менять вес подвешенного груза в диапазоне от 5 до 17 граммов, волокно каждый раз совершает одинаковый рабочий ход. Под более тяжелым грузом оно сильнее растягивается в холодном состоянии, но при включении тока укорачивается на ту же самую абсолютную величину.
Отдельно ученые проверили, как система справляется с внешними температурными помехами. В живой природе мышцы человека при попадании на холод начинают активнее расходовать клеточную энергию, согревая себя изнутри для сохранения работоспособности. Искусственная мышца с обратной связью показала аналогичное поведение.
Во время эксперимента волокно, удерживающее груз при сокращении на 10% (прирост сопротивления на 13%), сначала обдали струей ледяного газа от испаряющегося жидкого азота, а затем направили на него поток раскаленного воздуха из строительного фена. Когда на волокно попал холодный азот, медная спираль начала остывать, и ее сопротивление упало. Контроллер мгновенно зафиксировал это отклонение и увеличил подачу тока, компенсируя охлаждение. Когда же на мышцу направили горячий воздух и сопротивление поползло вверх, автоматика сбросила напряжение. В обоих случаях система самостоятельно подавила внешнее воздействие и вернула длину волокна к заданному значению менее чем за 5 секунд.
Дополнительные испытания внутри холодильника при температуре 12 °C и в тепловой камере при 40 °C подтвердили, что чувствительность датчика в разных условиях остается неизменной: в холодной среде системе просто требуется больше базовой мощности для старта, а в жаркой среде полимер изначально немного сжимается от тепла воздуха, но дальше работает по тому же линейному графику.
Роботизированные пальцы за пианино и синхронное движение глаз
Чтобы продемонстрировать работу новых волокон в готовых механизмах, авторы собрали два прототипа под управлением распространенных плат Arduino.
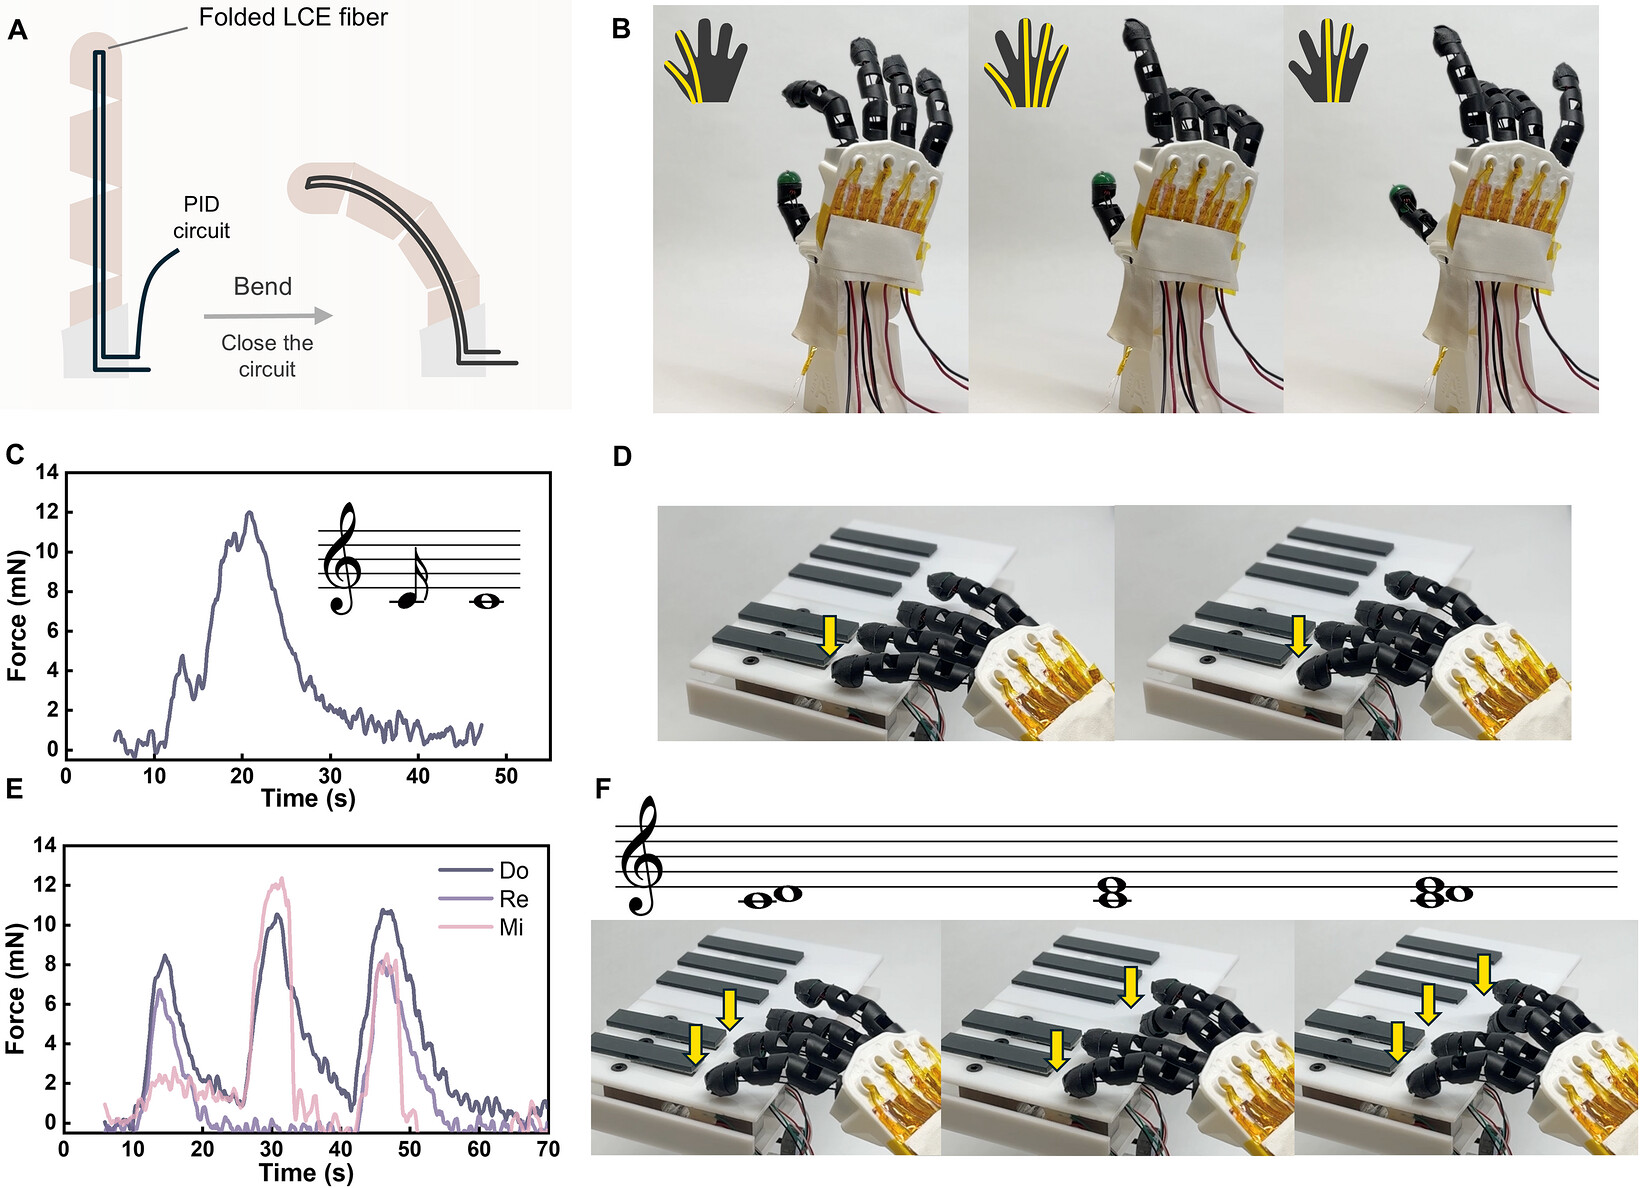
Первым устройством стала напечатанная на 3D-принтере человекоподобная кисть в натуральную величину. Поскольку волокна очень гибкие, каждую нить сложили пополам, пропустили через кольцо на кончике пальца и закрепили в основании ладони. Такое сложение вдвое увеличило силу тяги и упростило подключение проводов. Пальцы с упругими сгибами разместили над клавишами специально собранного макета пианино. Под каждой клавишей находился датчик веса, который передавал сигнал на компьютер и включал звук ноты, если сила нажатия превышала порог в 3 грамма.
Изменяя целевое сопротивление в программе, инженеры смогли управлять не только углом сгиба пальцев для показа различных жестов, но и музыкальной динамикой — скоростью и силой нажатия на клавиши:
- Чтобы сыграть быструю и тихую восьмую ноту, контроллер давал команду поднять сопротивление спирали на 15% в течение 1 секунды, после чего отключал ток на 0,1 секунды. Палец быстро опускался, давил на клавишу с легким усилием около 48 миллиньютонов и сразу возвращался назад.
- Чтобы извлечь долгую и громкую целую ноту, сопротивление увеличивали на 30% и удерживали в течение 10 секунд. При этом мышца сжималась сильнее, а давление кончика пальца на клавишу возрастало в два с половиной раза — до 120 миллиньютонов.
Затем к управлению подключили сразу три пальца — указательный, средний и безымянный, — каждый со своим независимым волокном и контуром контроля. Кисть последовательно и чисто сыграла музыкальные аккорды из двух и трех нот («до-ре», «до-ми» и «до-ре-ми»). Датчики под клавишами зафиксировали, что все три отдельно изготовленных привода срабатывают синхронно и выдают одинаковое усилие.
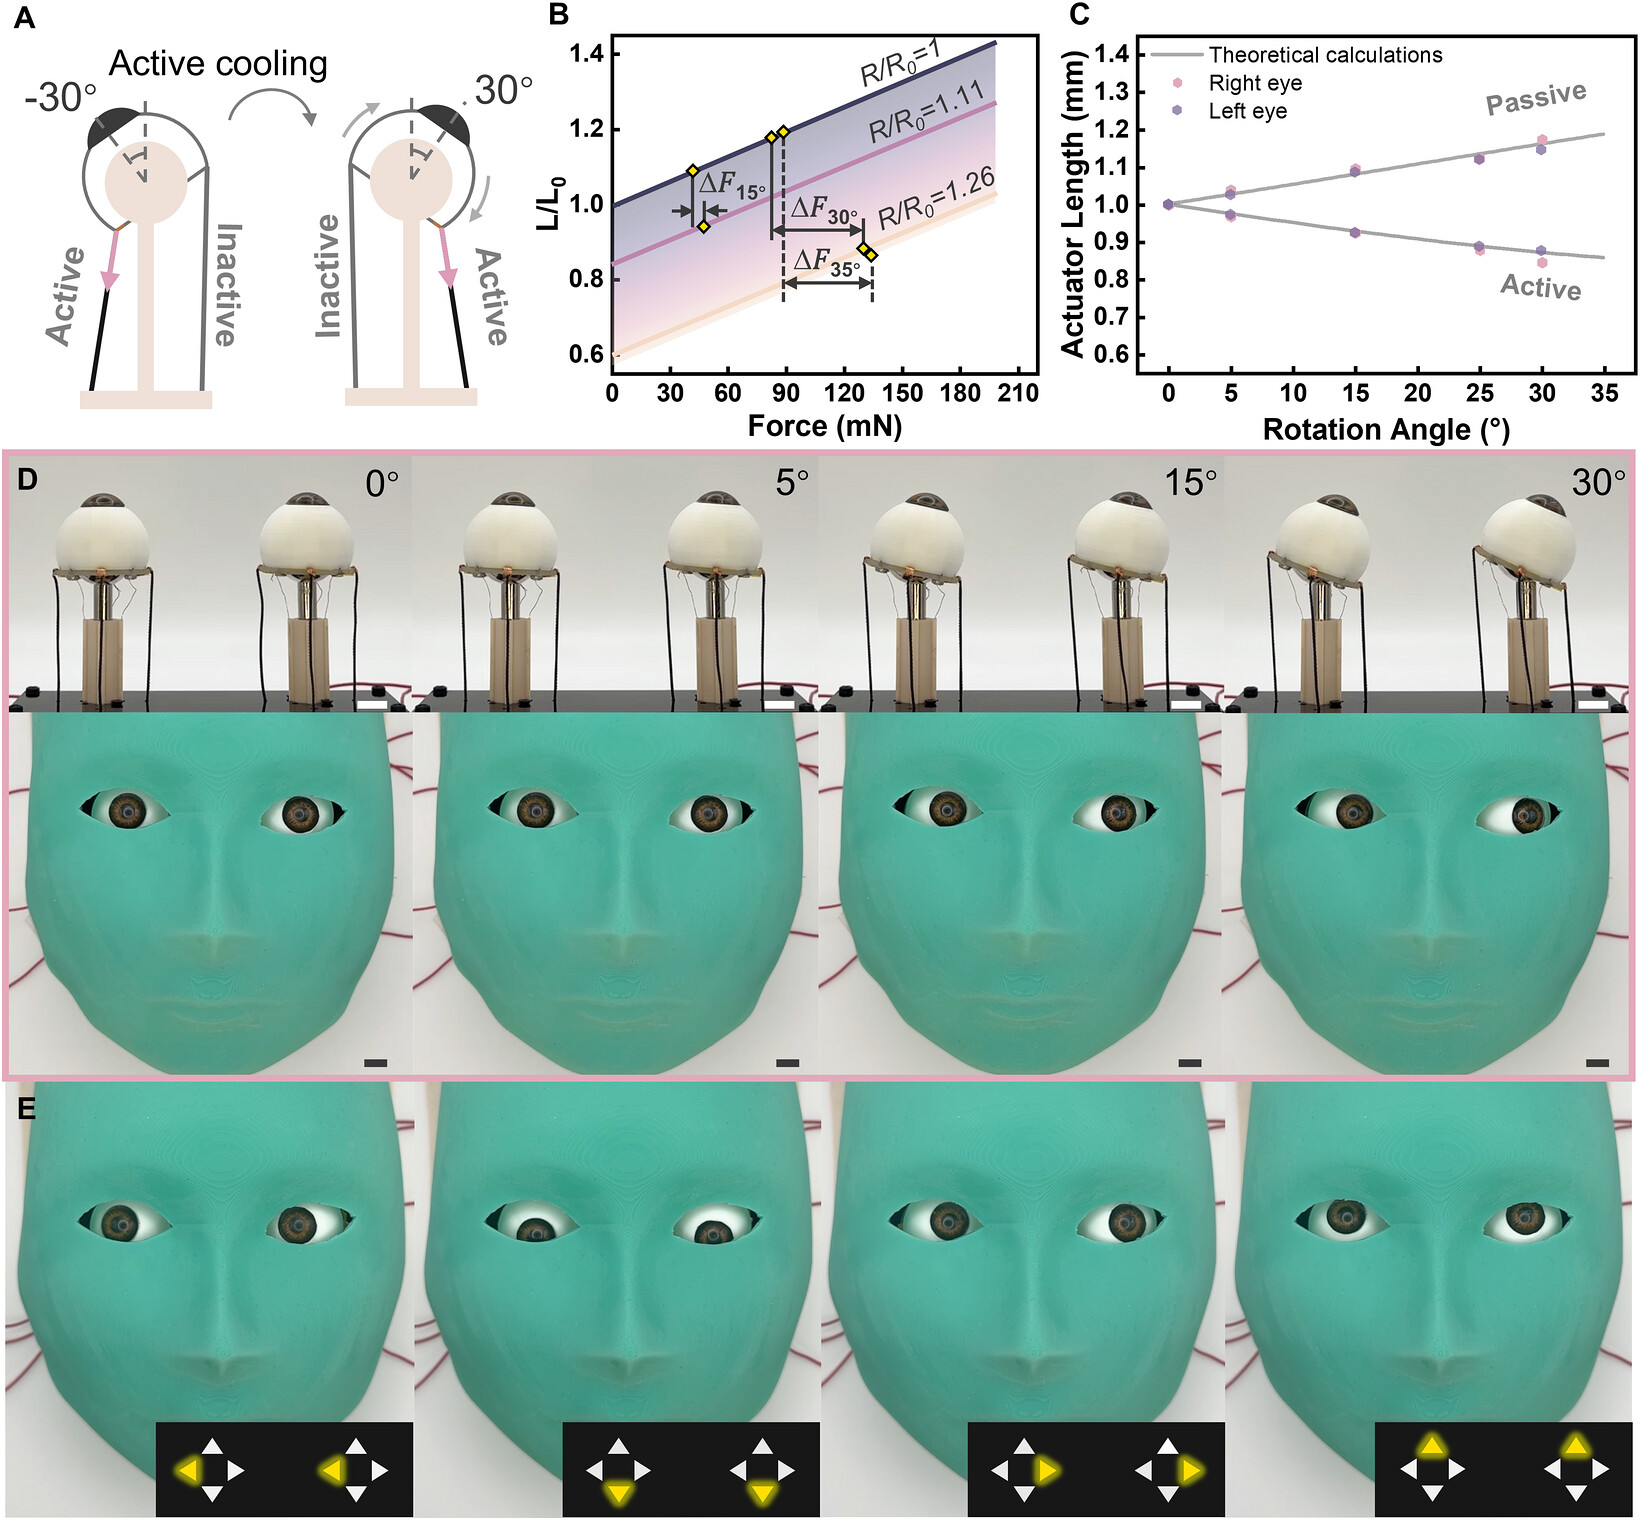
Вторым прототипом стала система управления глазами гуманоидного робота, повторяющая анатомию глазодвигательных мышц человека. Внутрь силиконовой маски лица поместили два пластиковых глазных яблока диаметром 20 миллиметров на свободно вращающихся шаровых опорах. К каждому глазу по четырем сторонам (сверху, снизу, слева и справа) прикрепили по четыре пары волокон, работающих в противоположных направлениях — всего 8 искусственных мышц. Волокна, отвечающие за поворот в одну и ту же сторону на правом и левом глазу, соединили последовательно в общую электрическую цепь, чтобы взгляд двигался строго синхронно.
Конструкция шарниров позволяла глазам поворачиваться максимум на 35°. На практике при плавном увеличении заданного сопротивления глаза точно и предсказуемо поворачивались на любой угол от 0° до 30° (на последних пяти градусах сила трения в пластиковом шарнире сравнивалась с остаточной тягой волокна). Благодаря мягкости композита с добавкой графена активная мышца легко растягивала противоположную, обеспечивая суммарный рабочий диапазон деформации системы в 32% даже с учетом трения в опорах.
Кроме того, парная установка волокон позволила решить проблему медленного остывания, характерную для всех тепловых приводов. Исследователи применили схему активного охлаждения: когда левая мышца отключалась, а правая нагревалась для поворота глаза в противоположную сторону, правое волокно тянуло глазное яблоко и принудительно растягивало остывающую левую мышцу, механически возвращая ее в исходное состояние. За счет этого полный перевод взгляда из крайнего левого положения в крайнее правое занимал 8 секунд. А поочередно подавая команды на все четыре пары мышц, инженеры заставили глаза робота совершать плавные круговые движения как по малому кругу (при приросте сопротивления на 13%), так и по полной амплитуде (при приросте сопротивления на 25%).
Значение для робототехники
Долгое время жидкокристаллические эластомеры изучались преимущественно на уровне материаловедения. Из них делали плоские заготовки, которые складывались под светом инфракрасных ламп или лазеров, либо простейших шагающих роботов миллиметрового размера, способных двигаться только по заранее нагретой поверхности. Для практической робототехники такие решения не подходили из-за невозможности встроить внешние источники света в компактный корпус и полного отсутствия контроля над движением.
Разработка исследователей из Пенсильванского университета превращает этот класс полимеров в полноценные инженерные узлы. Сочетание 50-микронной медной спирали и точной дозировки графена одновременно дало материалу мягкость живой ткани, высокую прочность и встроенный датчик положения, не чувствительный к внешним нагрузкам. Для управления такими мышцами не нужны сложные алгоритмы или громоздкие внешние сенсоры — достаточно базовой электроники и простых калибровочных графиков, связывающих электрическое сопротивление, силу тяги и длину волокна. Этот подход открывает прямую дорогу к созданию легких, бесшумных и компактных приводов для бионических протезов, медицинских инструментов и антропоморфных роботов со сложной мимикой и мелкой моторикой.
Источник: Advanced Functional Materials